← 목록으로 돌아가기

2010년 통신이론 (지방직)

총 20문항 전체 풀이 및 단계별 해설

1번
음성신호 10개를 각각 SSB(single side band) 변조하여 FDMA(frequency division multiple access)방식으로 전송하고자 한다. 이 신호를 송신하기 위해 필요한 최소 대역폭[kHz]은? (단, 음성 신호의 최대주파수는 4 [kHz]로 한다)
  • ①40
  • ②80
  • ③120
  • ④160
정답 및 해설 펼치기 (정답: ①번)
1단계: SSB 변조의 대역폭 특성 분석 • SSB(단측파대) 변조 신호의 점유 대역폭은 원래 기저대역 음성 신호의 최고 주파수 $W$와 동일합니다: $$B_{\text{SSB}} = W = 4\text{ [kHz]}$$ 2단계: FDMA 전송에 필요한 최소 총 대역폭 계산 • 10개의 음성 신호를 보호 대역(Guard Band) 없이 주파수 분할 다중 접속(FDMA) 방식으로 묶어 송신할 때 필요한 최소 전송 대역폭: $$B_{\text{total}} = 10 \times B_{\text{SSB}} = 10 \times 4\text{ [kHz]} = 40\text{ [kHz]}$$ 최종 결과: • 송신에 필요한 최소 대역폭은 ①번(40 [kHz])입니다.
2번
인덕턴스 $L = 800\text{ [\mu H]}$이고, 커패시턴스 $C = 800\text{ [pF]}$인 LC 발진 회로의 발진 주파수와 가장 가까운 값[kHz]은?
  • ①200
  • ②300
  • ③400
  • ④500
정답 및 해설 펼치기 (정답: ①번)
1단계: LC 공진 회로의 공진 주파수 공식 확인 • LC 발진 회로의 고유 발진(공진) 주파수 $f_0$ 공식: $$f_0 = \frac{1}{2\pi \sqrt{LC}}$$ 2단계: 수치 대입 및 주파수 계산 • 소자 값: $L = 800\text{ }\mu\text{H} = 8 \times 10^{-4}\text{ [H]}$, $C = 800\text{ pF} = 8 \times 10^{-10}\text{ [F]}$ • $LC$의 곱 및 제곱근 계산: $$LC = (8 \times 10^{-4}) \times (8 \times 10^{-10}) = 64 \times 10^{-14}\text{ [s}^2\text{]}$$ $$\sqrt{LC} = 8 \times 10^{-7}\text{ [s]}$$ • 공진 주파수 계산: $$f_0 = \frac{1}{2\pi \times (8 \times 10^{-7})} = \frac{10^7}{16\pi} = \frac{625,000}{\pi}\text{ [Hz]} \approx \frac{625}{3.1416}\text{ [kHz]} \approx 198.94\text{ [kHz]}$$ 최종 결과: • 계산된 발진 주파수와 가장 가까운 값은 ①번(200 [kHz])입니다.
3번
신호 $v(t) = A\cos(\omega_0 t + \phi)$에 대한 설명 중 옳지 않은 것은?
  • ①주파수는 주기의 역수이다.
  • ②주기는 $T = \frac{2\pi}{\omega_0}$이다.
  • ③A는 신호의 평균값이다.
  • ④$\phi$는 $t = 0$에서 신호의 위상이다.
정답 및 해설 펼치기 (정답: ③번)
1단계: 정현파 신호의 파라미터 정의 분석 • 신호 $v(t) = A\cos(\omega_0 t + \phi)$에서: - $A$는 신호의 중심선으로부터의 최대 편차를 나타내는 진폭(Peak Amplitude)입니다. - $\omega_0$는 각주파수(rad/s)이며, 주기 $T$와의 관계는 $\omega_0 = \frac{2\pi}{T} \implies T = \frac{2\pi}{\omega_0}$입니다. - 주파수 $f$는 주기의 역수($f = 1/T$)입니다. - $\phi$는 시각 $t = 0$에서의 초기 위상각입니다. 2단계: 오답 보기 검토 • 정현파 신호의 한 주기 평균값(직류 성분)은 대칭성에 의해 0입니다. 진폭 $A$는 평균값이 아니므로 ③번 설명은 옳지 않습니다. 최종 결과: • 가장 옳지 않은 설명은 ③번입니다.
4번
$\pm V_{max}$의 범위를 가지는 균일 양자화기(uniform quantizer)를 사용하여 진폭이 $V_{max}$인 정현파 신호를 PCM 신호로 변환하고자 한다. 신호-대-양자화잡음비(signal-to-quantization noise ratio)가 45 [dB] 이상이 되기 위하여 요구되는 최소 양자화 비트수[bit]는?
  • ①4
  • ②8
  • ③10
  • ④12
정답 및 해설 펼치기 (정답: ②번)
1단계: 정현파 입력 신호의 SQNR 공식 확인 • 진폭이 전 양자화 범위에 걸쳐 정규화된 최대 정현파 신호에 대한 신호대 양자화잡음비(SQNR) 경험식: $$\text{SQNR [dB]} = 1.76 + 6.02 n$$ • 여기서 $n$은 표본당 양자화 비트 수입니다. 2단계: 조건 부등식 수립 및 비트 수 계산 • $\text{SQNR} \ge 45\text{ [dB]}$이어야 하므로: $$1.76 + 6.02 n \ge 45$$ $$6.02 n \ge 43.24 \implies n \ge \frac{43.24}{6.02} \approx 7.18$$ • 양자화 비트 수 $n$은 양의 정수이어야 하므로 조건을 만족하는 최소 비트 수는 8비트입니다. 최종 결과: • 요구되는 최소 양자화 비트 수는 ②번(8)입니다.
5번
‘11110101’이 저장되어 있는 A 레지스터의 상위 세 비트 ‘111’을 ‘000’으로 리셋시키고 나머지 비트는 그대로 유지하기 위해 B 레지스터와 AND 연산을 수행하고자 한다. 이 때 B 레지스터에 저장되어 있어야 하는 값은?
  • ①‘00011111’
  • ②‘11100000’
  • ③‘11111111’
  • ④‘00000000’
정답 및 해설 펼치기 (정답: ①번)
1단계: 논리 AND 연산의 비트 마스킹(Masking) 원리 • 임의의 비트 $X$에 대해: - $X \text{ AND } 0 = 0$ (0으로 강제 리셋/클리어) - $X \text{ AND } 1 = X$ (원래 비트값 유지) 2단계: B 레지스터 마스크 비트 생성 • A 레지스터의 상위 3비트를 '000'으로 만들기 위해 B 레지스터의 상위 3비트는 '000'이어야 합니다. • A 레지스터의 하위 5비트 값을 변경 없이 그대로 유지하기 위해 B 레지스터의 하위 5비트는 '11111'이어야 합니다. • 따라서 B 레지스터의 비트 패턴은 '00011111'입니다. 최종 결과: • B 레지스터에 저장되어야 하는 값은 ①번(‘00011111’)입니다.
6번
드 모르간(De Morgan)의 정리로 옳지 않은 것은?
  • ①$\overline{A+B+C} = \bar{A} \bar{B} \bar{C}$
  • ②$\overline{ABC} = \bar{A} + \bar{B} + \bar{C}$
  • ③$(\overline{A+B})C = \bar{A} \bar{B} + C$
  • ④$\overline{AB + C} = (\bar{A} + \bar{B})\bar{C}$
정답 및 해설 펼치기 (정답: ③번)
1단계: 드 모르간(De Morgan)의 기본 정리 검토 • $\overline{X + Y} = \bar{X} \cdot \bar{Y}$ • $\overline{X \cdot Y} = \bar{X} + \bar{Y}$ 2단계: 보기 수식의 대수적 전개 및 검증 • ①번: $\overline{A+B+C} = \bar{A} \cdot \bar{B} \cdot \bar{C}$ (올바른 식) • ②번: $\overline{ABC} = \bar{A} + \bar{B} + \bar{C}$ (올바른 식) • ③번: 드 모르간 정리에 따라 $(\overline{A+B}) = \bar{A}\bar{B}$이므로 전체 식은 $(\overline{A+B})C = (\bar{A}\bar{B})C = \bar{A}\bar{B}C$가 되어야 합니다. 우변을 덧셈 연산인 $\bar{A}\bar{B} + C$로 표현한 것은 옳지 않습니다. • ④번: $\overline{AB + C} = (\overline{AB}) \cdot \bar{C} = (\bar{A} + \bar{B})\bar{C}$ (올바른 식) 최종 결과: • 옳지 않은 정리식은 ③번입니다.
7번
1의 보수로 2진수의 음수를 표현할 경우 10진수 -68을 8비트 2진수로 옳게 표현한 것은?
  • ①01000100
  • ②11000100
  • ③10111010
  • ④10111011
정답 및 해설 펼치기 (정답: ④번)
1단계: 10진수 양수 +68의 8비트 2진수 표현 • $68 = 64 + 4 = 2^6 + 2^2$ • 부호 있는 8비트 2진수(양수이므로 최상위 부호 비트는 0): $$+68_{(10)} = 01000100_{(2)}$$ 2단계: 1의 보수 변환(음수 표현) • 1의 보수 체계에서 음수는 해당 양수 비트 패턴의 모든 비트를 반전(0 $\to$ 1, 1 $\to$ 0)하여 얻습니다: $$-68_{(10)} = \overline{01000100} = 10111011_{(2)}$$ 최종 결과: • 1의 보수 표현으로 옳은 것은 ④번(10111011)입니다.
8번
다음과 같이 시스템의 입력 $x(t)$와 출력 $y(t)$ 사이의 관계를 나타내는 방정식이 주어졌을 때 인과(causal) 시스템에 속하지 않는 것은?
  • ①$y(t) = 3x(t)$
  • ②$y(t) = 2x(t) + 2x(t - 1)$
  • ③$y(t) = 4 + 3x(t) + 4x(t - 3)$
  • ④$y(t) = x(t - 1) + x(t + 1)$
정답 및 해설 펼치기 (정답: ④번)
1단계: 인과(Causal) 시스템의 정의 확인 • 인과 시스템은 현재 시점 $t$에서의 출력값 $y(t)$가 오직 현재 및 과거의 입력값($x(\tau), \tau \le t$)에 의해서만 결정되는 시스템입니다. 미래 시점의 입력값($\tau > t$)에 의존하는 시스템은 비인과(Non-causal) 시스템입니다. 2단계: 각 보기의 입출력 관계식 검토 • ①번: 현재 입력 $x(t)$에만 의존하므로 인과 시스템입니다. • ②번: 현재 입력 $x(t)$와 과거 입력 $x(t-1)$에만 의존하므로 인과 시스템입니다. • ③번: 현재 입력 $x(t)$와 과거 입력 $x(t-3)$에만 의존하므로 인과 시스템입니다. • ④번: $x(t+1)$ 항은 현재 시각 $t$보다 1초 후인 미래 시점의 입력값을 필요로 하므로 비인과 시스템에 해당합니다. 최종 결과: • 인과 시스템에 속하지 않는 것은 ④번입니다.
9번
증폭기의 출력에서 신호의 실효값(rms)이 10 [mV]이고 잡음의 실효값이 $1\text{ }[ \mu V]$라면 신호-대-잡음비(signal-to-noise ratio) [dB]는?
  • ①40
  • ②60
  • ③80
  • ④100
정답 및 해설 펼치기 (정답: ③번)
1단계: 전압 실효값 기준의 SNR 데시벨 공식 적용 • 신호와 잡음의 전압 실효값(rms)이 주어졌을 때, 신호대 잡음 전력비의 데시벨(dB) 표현: $$\text{SNR [dB]} = 20 \log_{10}\left(\frac{V_{\text{signal, rms}}}{V_{\text{noise, rms}}}\right)$$ 2단계: 수치 대입 및 연산 • 신호 실효 전압: $V_{\text{signal, rms}} = 10\text{ [mV]} = 10 \times 10^{-3}\text{ [V]} = 10^{-2}\text{ [V]}$ • 잡음 실효 전압: $V_{\text{noise, rms}} = 1\text{ }[\mu\text{V}] = 10^{-6}\text{ [V]}$ • 전압 비: $$\frac{V_{\text{signal, rms}}}{V_{\text{noise, rms}}} = \frac{10^{-2}}{10^{-6}} = 10^4$$ • 데시벨 계산: $$\text{SNR [dB]} = 20 \log_{10}(10^4) = 20 \times 4 = 80\text{ [dB]}$$ 최종 결과: • 신호-대-잡음비는 ③번(80)입니다.
10번
선형 시불변 시스템(linear time-invariant system)에 대한 설명 중 옳지 않은 것은?
  • ①시스템의 임펄스 응답(impulse response)은 입력에 단위 임펄스를 가했을 때 얻어지는 출력이다.
  • ②시스템의 출력은 입력과 임펄스 응답의 곱으로 주어진다.
  • ③시스템의 주파수 응답(frequency response)은 임펄스 응답의 푸리에 변환이다.
  • ④출력의 푸리에 변환은 입력의 푸리에 변환과 시스템의 주파수 응답의 곱이다.
정답 및 해설 펼치기 (정답: ②번)
1단계: 선형 시불변(LTI) 시스템의 시간 영역 입출력 관계 분석 • LTI 시스템에 단위 임펄스 함수 $\delta(t)$를 인가했을 때 나타나는 출력을 임펄스 응답 $h(t)$라고 합니다. (①번 옳은 설명) • 임의의 입력 신호 $x(t)$에 대한 시간 영역의 출력 신호 $y(t)$는 입력 신호와 임펄스 응답 간의 컨벌루션(합성곱, convolution) 적분으로 구해집니다: $$y(t) = x(t) * h(t) = \int_{-\infty}^{\infty} x(\tau) h(t - \tau) d\tau$$ • 따라서 단순한 시간 영역의 곱셈($x(t) \cdot h(t)$)으로 출력이 주어진다고 서술한 ②번 설명은 옳지 않습니다. 2단계: 주파수 영역 특성 검토 • 시스템의 임펄스 응답 $h(t)$를 푸리에 변환한 함수를 시스템의 주파수 응답 $H(f)$라고 정의합니다. (③번 옳은 설명) • 컨벌루션 정리에 따라 시간 영역의 합성곱은 주파수 영역에서 대수적 곱셈으로 변환되므로 $Y(f) = X(f) \cdot H(f)$가 성립합니다. (④번 옳은 설명) 최종 결과: • 옳지 않은 설명은 ②번입니다.
11번
주기가 T인 신호 $x(t)$의 자기상관함수 $R(\tau)$에 대한 설명 중 옳지 않은 것은?
  • ①$R(\tau)$의 푸리에 변환은 $x(t)$의 전력스펙트럼밀도가 된다.
  • ②$R(\tau)$의 주기는 T이다.
  • ③$R(\tau) = R(-\tau)$
  • ④$R(0)$은 신호 $x(t)$의 최대 전력이다.
정답 및 해설 펼치기 (정답: ④번)
1단계: 자기상관함수 $R(\tau)$의 수학적 성질 분석 • 위너-킨친(Wiener-Khinchin) 정리에 따라 자기상관함수 $R(\tau)$의 푸리에 변환은 해당 신호의 전력스펙트럼밀도(PSD)가 됩니다. (①번 옳은 설명) • 신호 $x(t)$가 주기 $T$를 가지면 자기상관함수 $R(\tau)$ 역시 동일하게 주기 $T$를 갖는 주기함수입니다. (②번 옳은 설명) • 실수 신호의 자기상관함수는 시간 지연 $\tau$에 대해 우함수 대칭($R(\tau) = R(-\tau)$)을 만족합니다. (③번 옳은 설명) 2단계: 원점 $R(0)$의 물리적 의미 확인 • 시간 지연이 0일 때의 값 $R(0)$은 신호의 최대 전력이 아니라 시간 평균 전력(Average Power)을 의미합니다: $$R(0) = \lim_{T \to \infty} \frac{1}{T} \int_{-T/2}^{T/2} |x(t)|^2 dt = P_{\text{avg}}$$ • 따라서 최대 전력이라고 서술한 ④번 설명은 옳지 않습니다. 최종 결과: • 옳지 않은 설명은 ④번입니다.
12번
최소 거리(minimum distance)가 $d_{min} = 3$인 부호 시스템에 대한 설명 중 옳은 것은?
  • ①이 부호 시스템은 2 비트의 오류 발생 시 이를 정정할 수 있다.
  • ②이 부호 시스템은 2 비트의 오류 발생 시 이를 검출할 수 있다.
  • ③이 부호 시스템은 3 비트의 오류 발생 시 이를 정정할 수 있다.
  • ④이 부호 시스템은 3 비트의 오류 발생 시 이를 검출할 수 있다.
정답 및 해설 펼치기 (정답: ②번)
1단계: 최소 해밍 거리에 따른 오류 검출 및 정정 한계 공식 확인 • 부호어 간의 최소 해밍 거리를 $d_{\min}$이라 할 때: - 검출 가능한 최대 오류 비트 수 $e_{\text{det}} \le d_{\min} - 1$ - 정정 가능한 최대 오류 비트 수 $t_{\text{cor}} \le \lfloor \frac{d_{\min} - 1}{2} \rfloor$ 2단계: $d_{\min} = 3$ 조건 대입 및 검증 • 검출 가능한 오류 수: $$e_{\text{det}} \le 3 - 1 = 2\text{ 비트}$$ • 정정 가능한 오류 수: $$t_{\text{cor}} \le \left\lfloor \frac{3 - 1}{2} \right\rfloor = 1\text{ 비트}$$ • 따라서 2비트 오류 발생 시 확실하게 이를 검출할 수 있습니다. 최종 결과: • 올바른 설명은 ②번(이 부호 시스템은 2 비트의 오류 발생 시 이를 검출할 수 있다)입니다.
13번
8종류의 위상과 2종류의 진폭을 이용하는 8위상 2진폭 직교 진폭 변조(QAM) 모뎀이 보오율(baud rate) 2,400으로 동작하고 있다면 데이터율 [bps]은?
  • ①9,600
  • ②4,800
  • ③2,400
  • ④1,200
정답 및 해설 펼치기 (정답: ①번)
1단계: 심볼당 전송 비트 수 산출 • 8종류의 위상과 2종류의 진폭을 가지므로 총 신호점(심볼 상태) 수 $M$: $$M = 8 \times 2 = 16\text{ (16-QAM)}$$ • 1개 심볼에 실리는 비트 수 $k$: $$k = \log_2 M = \log_2 16 = 4\text{ [bits/symbol]}$$ 2단계: 데이터 전송률(비트율) 계산 • 보오율(심볼율)이 $2,400\text{ [baud]}$이므로 데이터 전송률 $R$: $$R = \text{보오율} \times k = 2,400\text{ [symbols/sec]} \times 4\text{ [bits/symbol]} = 9,600\text{ [bps]}$$ 최종 결과: • 데이터율은 ①번(9,600)입니다.
14번
직교 주파수 분할 다중화(orthogonal frequency division multiplexing : OFDM) 방식에 대한 설명 중 옳지 않은 것은?
  • ①다중 반송파 시스템이다.
  • ②변조된 각 부반송파 대역은 서로 겹치지 않는다.
  • ③FFT 알고리듬을 사용하여 효율적으로 구현할 수 있다.
  • ④전송 심벌은 보호 구간(guard interval)과 유효 심벌 구간으로 구성된다.
정답 및 해설 펼치기 (정답: ②번)
1단계: OFDM의 주파수 직교성 및 스펙트럼 구조 분석 • OFDM은 각 부반송파 간의 주파수 간격을 $\Delta f = 1/T_s$로 배치하여 신호 간 직교성(Orthogonality)을 만족시킵니다. • 직교성 덕분에 각 부반송파 스펙트럼이 서로 겹치더라도 중심 주파수 지점에서 상호 간섭이 0이 되므로, 대역폭 효율을 극대화하기 위해 각 부반송파 대역은 상당 부분 중첩(겹침)되어 전송됩니다. • 따라서 부반송파 대역이 서로 겹치지 않는다고 설명한 ②번은 옳지 않습니다. 2단계: 기타 보기 검토 • ①번: 수십~수천 개의 부반송파를 병렬로 사용하는 대표적인 다중 반송파 시스템입니다. (옳은 설명) • ③번: 송신단에서는 IFFT, 수신단에서는 FFT를 적용하여 디지털 연산으로 변복조를 고속 구현합니다. (옳은 설명) • ④번: 다중 경로로 인한 심볼 간 간섭(ISI)을 방지하기 위해 유효 심볼 구간 앞에 순환 전치(CP) 형태의 보호 구간을 둡니다. (옳은 설명) 최종 결과: • 옳지 않은 설명은 ②번입니다.
15번
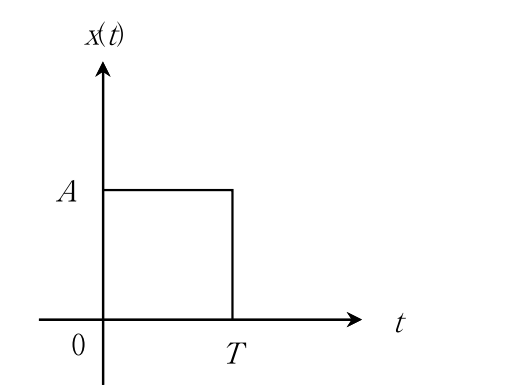
구형 신호 $x(t)$($0 \le t \le T$ 구간에서 크기 $A$)가 이의 정합 필터(matched filter)에 인가되었을 때, $T \le t \le 2T$ 구간에서 출력 신호 $y(t)$는? (단, 정합 필터의 비례상수는 1이다)[cite: 178] 2010년 지방직 9급 통신이론 15번 구형 신호 파형
  • ①0
  • ②$A(T - t)$
  • ③$A^2 (2T - t)$
  • ④$A^2 t$
정답 및 해설 펼치기 (정답: ③번)
1단계: 정합 필터의 출력 수식 정의[cite: 178] • 입력 신호 $x(t)$에 대한 정합 필터의 임펄스 응답은 $h(t) = x(T - t)$입니다[cite: 178]. • 신호 $x(t)$가 구간 $[0, T]$에서 높이 $A$인 구형 펄스이므로, 임펄스 응답 $h(t)$ 또한 구간 $[0, T]$에서 높이 $A$인 구형 펄스입니다[cite: 178]. • 필터의 출력 $y(t)$는 $x(t)$와 $h(t)$의 컨벌루션으로 구해집니다[cite: 178]: $$y(t) = x(t) * h(t) = \int_{-\infty}^{\infty} x(\tau) h(t - \tau) d\tau$$[cite: 178] 2단계: $T \le t \le 2T$ 구간에서의 적분 수행[cite: 178] • $h(t - \tau)$는 $\tau$에 대해 $0 \le t - \tau \le T \implies t - T \le \tau \le t$ 범위에서 높이 $A$를 갖습니다[cite: 178]. • $T \le t \le 2T$ 구간에서 $x(\tau)$와 $h(t - \tau)$가 겹치는 유효 적분 구간은 $[t - T, T]$입니다[cite: 178]: $$y(t) = \int_{t - T}^{T} A \cdot A \, d\tau = A^2 [T - (t - T)] = A^2 (2T - t)$$[cite: 178] 최종 결과:[cite: 178] • 해당 구간에서의 출력 신호는 ③번($A^2 (2T - t)$)입니다[cite: 178].
16번
랜덤 신호에 대한 설명 중 옳은 것은?
  • ①에르고딕(ergodic) 과정에서 시간평균(time average)과 앙상블 평균은 같지 않다.
  • ②정상(stationary) 과정이 반드시 에르고딕 과정이 되는 것은 아니다.
  • ③비에르고딕(nonergodic) 과정은 반드시 정상 과정이 된다.
  • ④정상 과정에서 확률 밀도 함수는 시간에 따라 항상 변한다.
정답 및 해설 펼치기 (정답: ②번)
1단계: 정상(Stationary) 및 에르고딕(Ergodic) 과정의 관계 분석 • 에르고딕 과정은 하나의 표본 함수에 대한 시간 평균이 전체 표본 집합의 앙상블 평균과 동일한 성질을 갖는 확률 과정이며, 이는 정상 과정 중에서도 특별한 조건을 만족하는 부분집합입니다. • 따라서 모든 에르고딕 과정은 정상 과정이지만, 모든 정상 과정이 에르고딕 과정이 되는 것은 아닙니다. ②번 설명은 옳습니다. 2단계: 기타 보기 오류 분석 • ①번: 에르고딕 과정의 기본 정의는 시간 평균과 앙상블 평균이 일치하는 것입니다. • ③번: 정상 과정 중에서도 에르고딕이 아닌 과정이 존재하며, 비정상(Non-stationary) 과정도 비에르고딕이 될 수 있으므로 반드시 정상 과정이 되는 것은 아닙니다. • ④번: 정상 과정은 통계적 특성이 시간에 따라 변하지 않으므로 결합 확률밀도함수는 시간 이동에 대해 불변입니다. 최종 결과: • 옳은 설명은 ②번입니다.
17번
초광대역(ultra-wideband : UWB) 통신에 대한 설명 중 옳지 않은 것은?
  • ①초광대역을 사용하여 데이터를 전송한다.
  • ②매우 빠른 데이터 전송 속도를 제공한다.
  • ③다중경로 환경에 취약하다.
  • ④다양한 데이터율을 제공한다.
정답 및 해설 펼치기 (정답: ③번)
1단계: UWB(초광대역) 통신의 신호 특성 분석 • UWB는 수 GHz 이상의 극히 넓은 주파수 대역을 점유하며, 나노초(ns) 또는 피코초(ps) 단위의 매우 좁은 펄스를 시간축 상에서 직접 전송합니다. • 매우 짧은 펄스 폭 덕분에 시간 분해능(Time Resolution)이 극도로 우수하여 송수신 간 다중 경로(Multipath)로 들어오는 반사파들을 서로 겹치지 않게 시간적으로 명확히 분리할 수 있습니다. • 따라서 다중 경로 페이딩 환경에 매우 강인한 특성을 지닙니다. 다중 경로 환경에 취약하다고 서술한 ③번 설명은 옳지 않습니다. 2단계: 기타 보기 검토 • ①번: 수 GHz의 넓은 점유 대역을 사용합니다. (옳은 설명) • ②, ④번: 근거리에서 수백 Mbps 이상의 초고속 전송이 가능하며 가변 데이터율을 지원합니다. (옳은 설명) 최종 결과: • 옳지 않은 설명은 ③번입니다.
18번
T-1 회선에 대한 설명 중 옳지 않은 것은?
  • ①한 프레임은 193비트로 구성된다.
  • ②30개의 음성 채널을 수용할 수 있다.
  • ③1초에 8,000개의 프레임을 전송한다.
  • ④프레임 동기를 위하여 8 [kbps]의 오버헤드가 존재한다.
정답 및 해설 펼치기 (정답: ②번)
1단계: T-1 반송 시스템 규격 확인 • T-1 방식(북미 표준 1차 디지털 다중화 계층)은 24개의 음성 채널을 시분할 다중화(TDM)하여 수용합니다. • 30개의 음성 채널(및 2개의 신호/동기 채널)을 수용하는 방식은 유럽 표준인 E-1 방식입니다. 따라서 30개의 음성 채널을 수용한다는 ②번 설명은 옳지 않습니다. 2단계: 프레임 구조 및 전송률 계산 • 각 채널은 8비트로 양자화되며 1개의 프레임 동기화 비트가 추가되므로: $$\text{프레임 크기} = (24 \times 8) + 1 = 193\text{ [bits]}$$ • 음성 표본화 주파수(8 kHz)에 따라 초당 8,000 프레임을 전송하므로 전체 전송률: $$193\text{ [bits/frame]} \times 8,000\text{ [frames/sec]} = 1.544\text{ [Mbps]}$$ • 동기화 비트 오버헤드: $$1\text{ [bit/frame]} \times 8,000\text{ [frames/sec]} = 8\text{ [kbps]}$$ 최종 결과: • 옳지 않은 설명은 ②번입니다.
19번
이동통신 시스템에서 사용되는 기술에 대한 설명 중 옳지 않은 것은?
  • ①인터리버(interleaver)는 랜덤오류(random error) 형태를 연집 오류(burst error) 형태로 변환시킨다.
  • ②비터비(Viterbi) 알고리듬은 콘볼루션 코드의 복호 기법이다.
  • ③GMSK는 GSM 시스템의 신호 변조 기법이다.
  • ④OFDM을 이용하여 정보 전송률을 높일 수 있다.
정답 및 해설 펼치기 (정답: ①번)
1단계: 인터리빙(Interleaving) 기술의 동작 원리 분석 • 무선 채널의 깊은 페이딩 환경에서는 여러 비트가 연속하여 오류를 일으키는 연집 오류(Burst Error)가 발생하기 쉽습니다. • 인터리버는 송신단에서 연속된 비트열을 일정한 규칙에 따라 시간적으로 재배열(섞어서) 전송하고, 수신단에서 디인터리버를 통해 원래 순서로 복원합니다. • 이 과정에서 채널에서 발생한 연집 오류가 시간축 상에 흩어지면서 오류 정정 부호가 정정하기 쉬운 독립적인 랜덤 오류(Random Error) 형태로 변환됩니다. • 따라서 랜덤 오류를 연집 오류로 변환한다고 역할을 반대로 서술한 ①번 설명은 옳지 않습니다. 2단계: 기타 보기 검토 • ②번: 컨볼루션 부호의 최대 우도(ML) 최적 복호 방식으로 널리 쓰입니다. (옳은 설명) • ③번: 유럽 2G 이동통신 규격인 GSM에서는 정진폭 특성을 갖는 GMSK 변조를 채택했습니다. (옳은 설명) • ④번: 주파수 선택적 페이딩을 극복하고 대역폭 효율을 높여 고속 데이터 전송을 지원합니다. (옳은 설명) 최종 결과: • 옳지 않은 설명은 ①번입니다.
20번
유비쿼터스 센서 네트워크(USN)에 대한 설명 중 옳지 않은 것은?
  • ①모든 사물에 컴퓨팅 및 통신 기능을 부여하여 언제, 어디서나 모든 사물과 통신이 가능한 환경을 구현하고자 한다.
  • ②센서노드들의 정보는 게이트웨이로 전송된다.
  • ③센서노드를 구성하는 주요 기술로는 센서 기술, 배터리 기술, 저전력 기술 및 무선통신 기술 등이 있다.
  • ④IPv4를 채용하여 ID를 부여하므로 단말기의 수를 대폭적으로 늘릴 수 있다.
정답 및 해설 펼치기 (정답: ④번)
1단계: USN(유비쿼터스 센서 네트워크)의 식별 주소 체계 분석 • 유비쿼터스 센서 네트워크(USN) 및 사물인터넷(IoT) 환경에서는 주변의 수많은 센서 노드와 기기들에 개별적인 네트워크 주소(식별자)를 부여해야 합니다. • IPv4는 32비트 주소 체계로 총 약 43억($2^{32}$) 개의 주소 공간만을 지원하여 이미 주소 고갈 문제가 발생하였으므로, 대규모 단말 확장을 수용하기 어렵습니다. • 따라서 128비트 주소 공간($2^{128}$)을 제공하는 IPv6(또는 저전력 센서망용 6LoWPAN) 기술을 적용해야 합니다. IPv4를 통해 단말 수를 대폭 늘릴 수 있다고 한 ④번 설명은 옳지 않습니다. 2단계: 기타 보기 검토 • ①번: 사물 간 자율 통신 환경을 구축하는 USN의 기본 개념입니다. (옳은 설명) • ②번: 센서 노드들이 수집한 데이터는 싱크 노드나 게이트웨이를 거쳐 외부 인터넷 망으로 전달됩니다. (옳은 설명) • ③번: 센서 노드는 제한된 자원을 활용하므로 소형 센서, 장수명 배터리, 저전력 설계 및 무선 네트워킹 기술이 핵심입니다. (옳은 설명) 최종 결과: • 옳지 않은 설명은 ④번입니다.